Définitions et Concepts
\( \text{Torseur cinématique} = \left\{ \begin{array}{c} \vec{V} \\ \vec{\Omega} \end{array} \right\}_A \)
Torseur cinématique
\( \text{DDL} = 6 - \text{Liaisons imposées} \)
Degrés de liberté
Liaison: restriction de mouvement
DDL: degrés de liberté restants
Torseur: caractérise le mouvement relatif
Liaison parfaite: pas de frottement
Types de liaisons
Encastrement
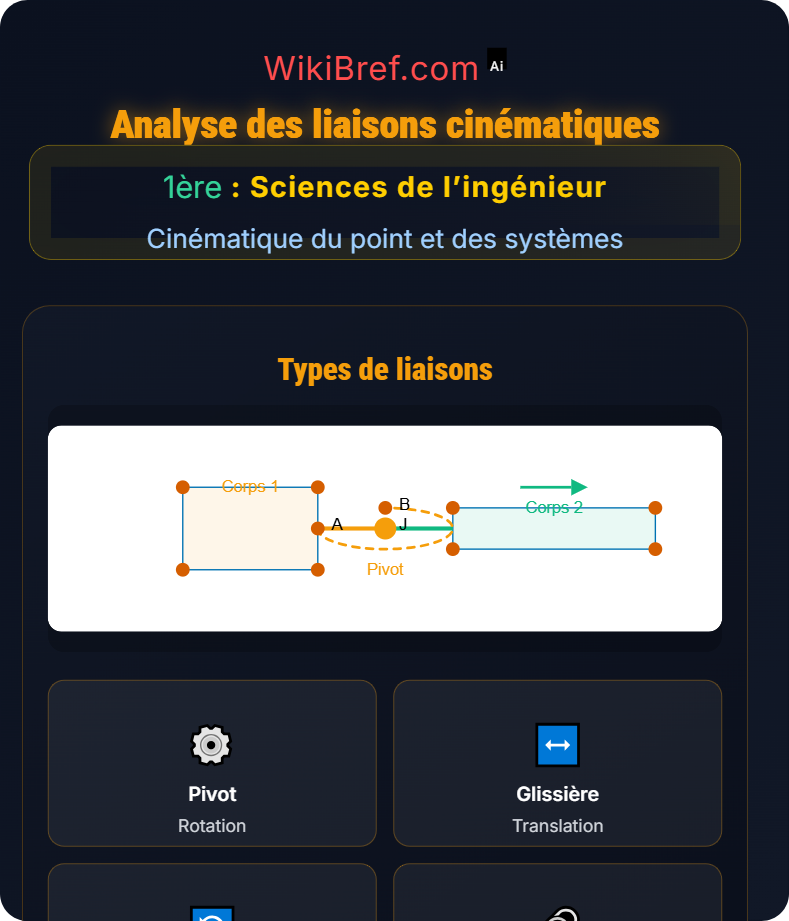
Pivot
Glissière
Pivot glissant
Sphérique
Appui plan
Degrés de liberté
Translation X
✓
Translation Y
✓
Translation Z
✓
Rotation X
✓
Rotation Y
✓
Rotation Z
✓
Encastrement: 0 ddl
Pivot: 1 ddl
Pivot glissant: 2 ddl
Sphérique: 3 ddl
Méthodes & Conseils
Identifier les mouvements possibles
Compter les degrés de liberté
Écrire le torseur cinématique
Modéliser la liaison dans le schéma
Analyser les mobilités utiles/supprimées
Exemples concrets
Porte:
Liaison pivot autour d'un axe
1 ddl: rotation autour de l'axe des gonds
1 ddl: rotation autour de l'axe des gonds
Piston:
Liaison pivot glissant
2 ddl: translation + rotation
2 ddl: translation + rotation
Roue:
Liaison sphérique + ponctuelle
Permet rotation et contact au sol
Permet rotation et contact au sol