Définitions et Concepts
\( m = N_s - 6(n-1) + h \)
Mobilité
\( h = 6(n-1) - N_s - m \)
Hyperstatisme
\( \gamma = L - n + 1 \)
Nombre de cycles
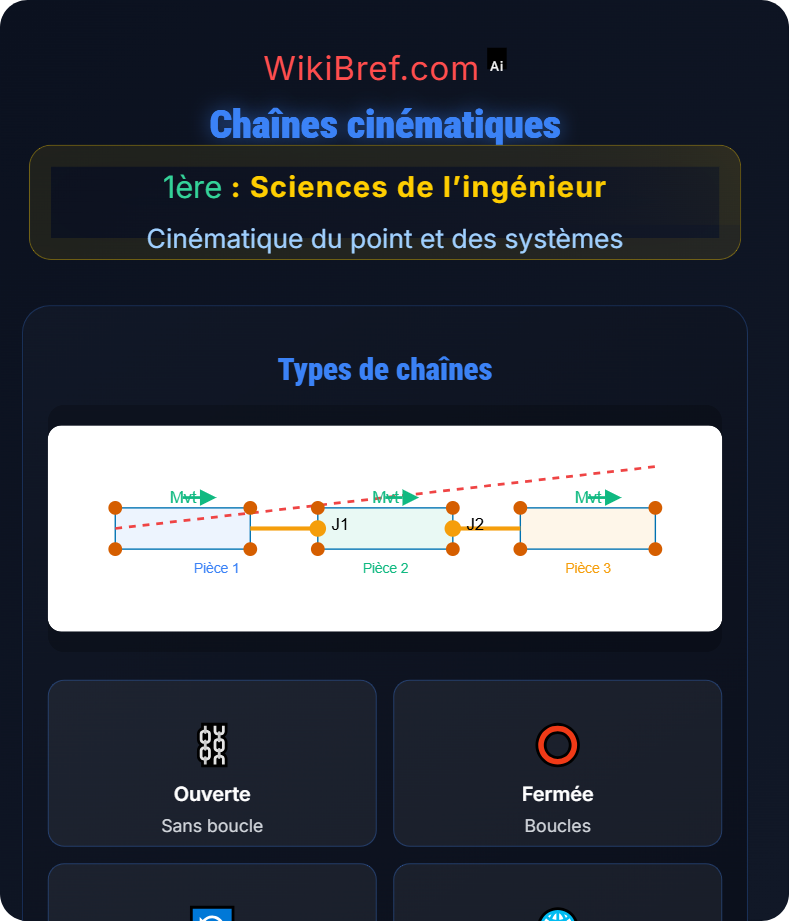
Chaîne cinématique: succession de solides/liens
Cycle: boucle fermée de liaisons
Mobilité: degrés de liberté du mécanisme
Hyperstatisme: surabondance de liaisons
Types de chaînes
Ouverte
Fermée
Simple
Complexes
Structure cinématique
Solides
n: nombre de solides
Liaisons
L: nombre de liaisons
DDL
Ns: somme des ddl
Cycles
γ: nombre de cycles
Classification
Isostatique: h = 0
Hyperstatique: h > 0
Hypostatique: h < 0
Mobilité utile vs. parasite
Méthodes & Conseils
Identifier les solides et liaisons
Compter les degrés de liberté
Calculer la mobilité et l'hyperstatisme
Distinguer les cycles cinématiques
Analyser la structure ouverte/fermée
Exemples concrets
Bras manipulateur:
Chaîne ouverte à plusieurs articulations
Mobilité = nombre d'articulations
Structure simple, commande directe
Mobilité = nombre d'articulations
Structure simple, commande directe
Système bielle-manivelle:
Chaîne fermée à 4 solides
1 cycle cinématique
Transformation linéaire ↔ rotative
1 cycle cinématique
Transformation linéaire ↔ rotative
Suspension automobile:
Structure complexe avec cycles
Hyperstatisme volontaire
Contraintes de rigidité
Hyperstatisme volontaire
Contraintes de rigidité