Rapidité
\( t_r = \text{temps de réponse} \)
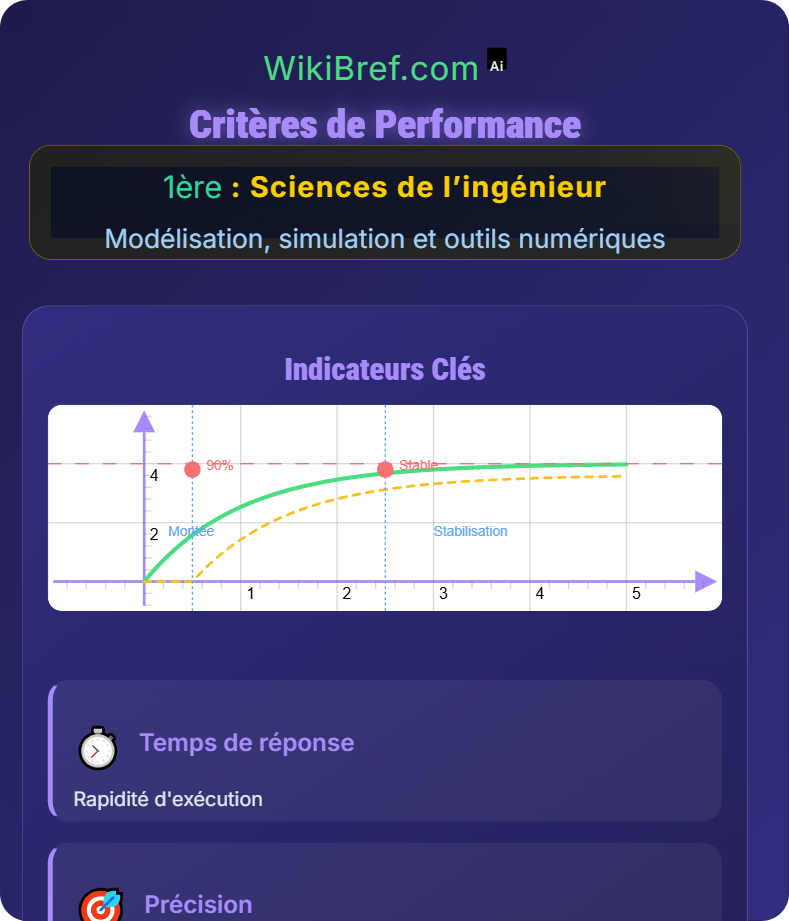
Temps pour atteindre la valeur finale
Définition : Vitesse d'exécution
Mesure : Temps de réponse
Objectif : Minimiser le délai
Indicateur : Bande passante
Exemple : Système du 1er ordre
\( t_{r5\%} = 3\tau \)
\( t_{r2\%} = 4\tau \)
\( \tau = \text{constante de temps} \)
\( t_{r2\%} = 4\tau \)
\( \tau = \text{constante de temps} \)
Précision
\( e_{ss} = \lim_{t \to \infty} e(t) \)
Erreur statique en régime permanent
Erreur statique : écart final
Précision dynamique : écart instantané
Compromis rapidité/précision
Stabilité & Robustesse
\( \text{Marges de gain et de phase} \)
Critères de stabilité en boucle fermée
Stabilité : Réponse bornée
Robustesse : Tolérance aux perturbations
Marge de gain : \( GM = \frac{1}{|G(j\omega_p)|} \)
Marge de phase : \( PM = 180° + \angle G(j\omega_g) \)
Critère de Routh-Hurwitz
Conditions sur les coefficients
du polynôme caractéristique
pour garantir la stabilité
du polynôme caractéristique
pour garantir la stabilité
Diagramme de Bode
Analyse fréquentielle
Identification des marges
de stabilité
Identification des marges
de stabilité
Compromis & Méthodes d'Analyse
Rapidité vs Précision
Ajustement des gains
Ajustement des gains
Stabilité vs Performance
Compromis fondamental
Compromis fondamental
Objectifs multiples
Spécifications claires
Spécifications claires
Validation
Simulation + expérimentation
Simulation + expérimentation
Méthodes d'analyse
Réponse temporelle
Échelon, rampe, sinus
Échelon, rampe, sinus
Réponse fréquentielle
Bode, Nyquist
Bode, Nyquist
Pôle-zéro
Cartographie des pôles
Cartographie des pôles
Calcul algébrique
Transformée de Laplace
Transformée de Laplace
\( \text{Performance} = f(\text{Rapidité}, \text{Précision}, \text{Stabilité}, \text{Robustesse}) \)